ZY/RTB旋翼锥体与动平衡飞行前检查
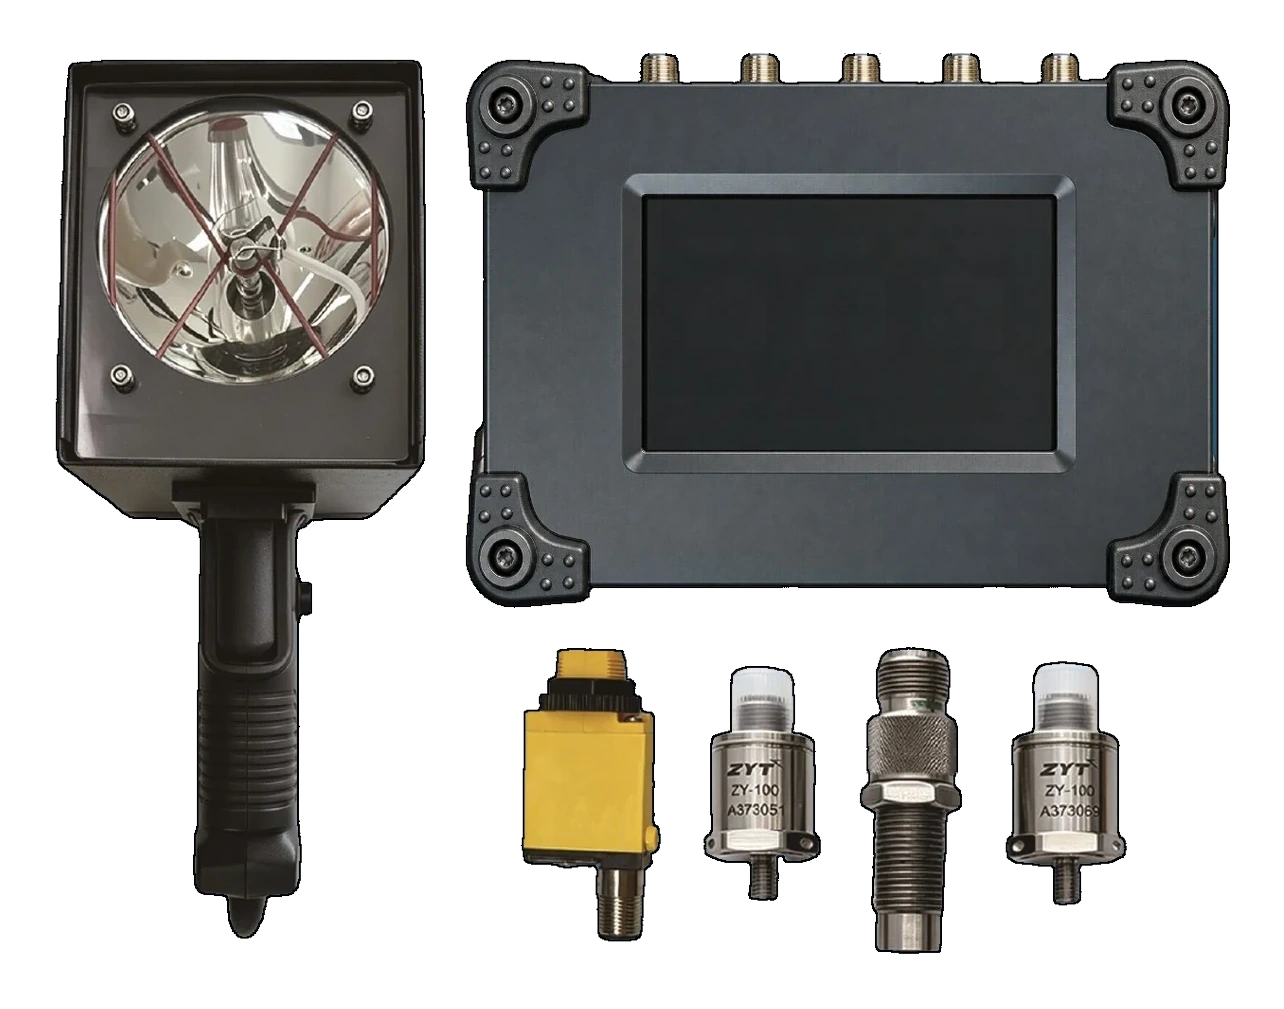
频闪灯配合光电、振动与磁转速传感器,一次通场读出锥体偏差与不平衡量,直接给出配重位置与重量。
覆盖 eVTOL · 直升机 · 固定翼,传感器临时贴装,测完即拆
ZY/RTB旋翼锥体与动平衡飞行前检查
频闪灯配合光电、振动与磁转速传感器,一次通场读出锥体偏差与不平衡量,直接给出配重位置与重量。
覆盖 eVTOL · 直升机 · 固定翼,传感器临时贴装,测完即拆
共用同一套测量内核:飞行前把旋翼状态变成客观读数,飞行中记录参数并在线监测动部件, 飞行后回溯事件、支撑视情维修与适航取证。
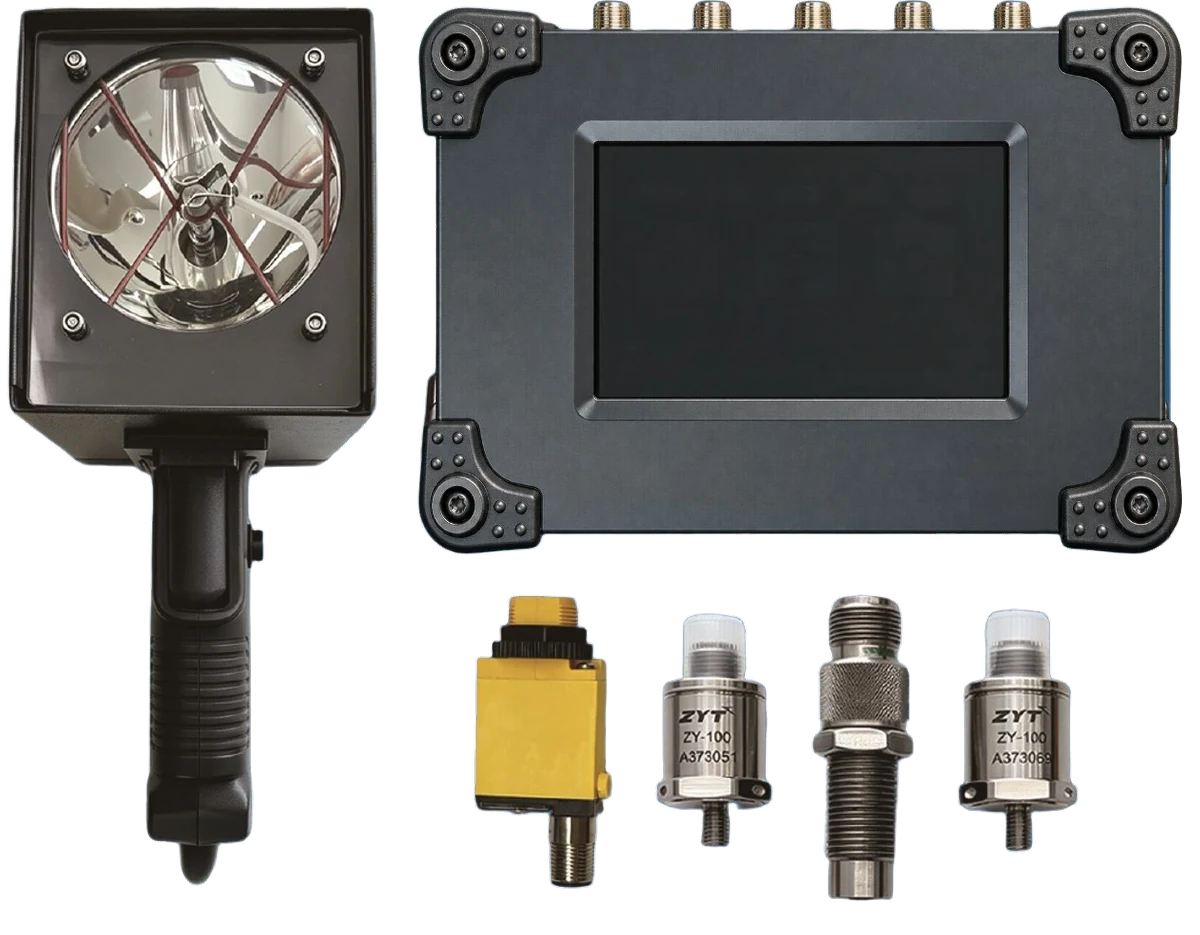
光学测量旋翼共锥度,动平衡智能解算直接给出配重位置与重量,频谱诊断辅助排故。传感器临时贴装,主机单手可持,机坪现场即可完成检查。
查看规格
面向发动机/电机、旋翼与传动动部件的振动监测,16 路 / 4 路两种采集配置,精度 ±5% FS。健康监测与使用监控双维度并行。
查看规格
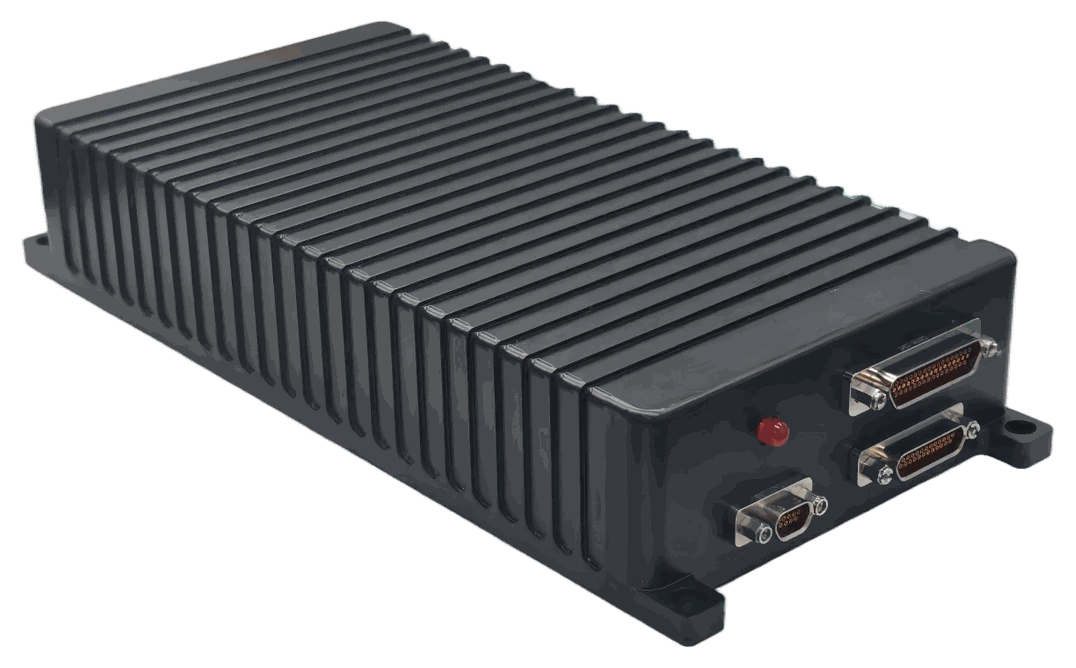
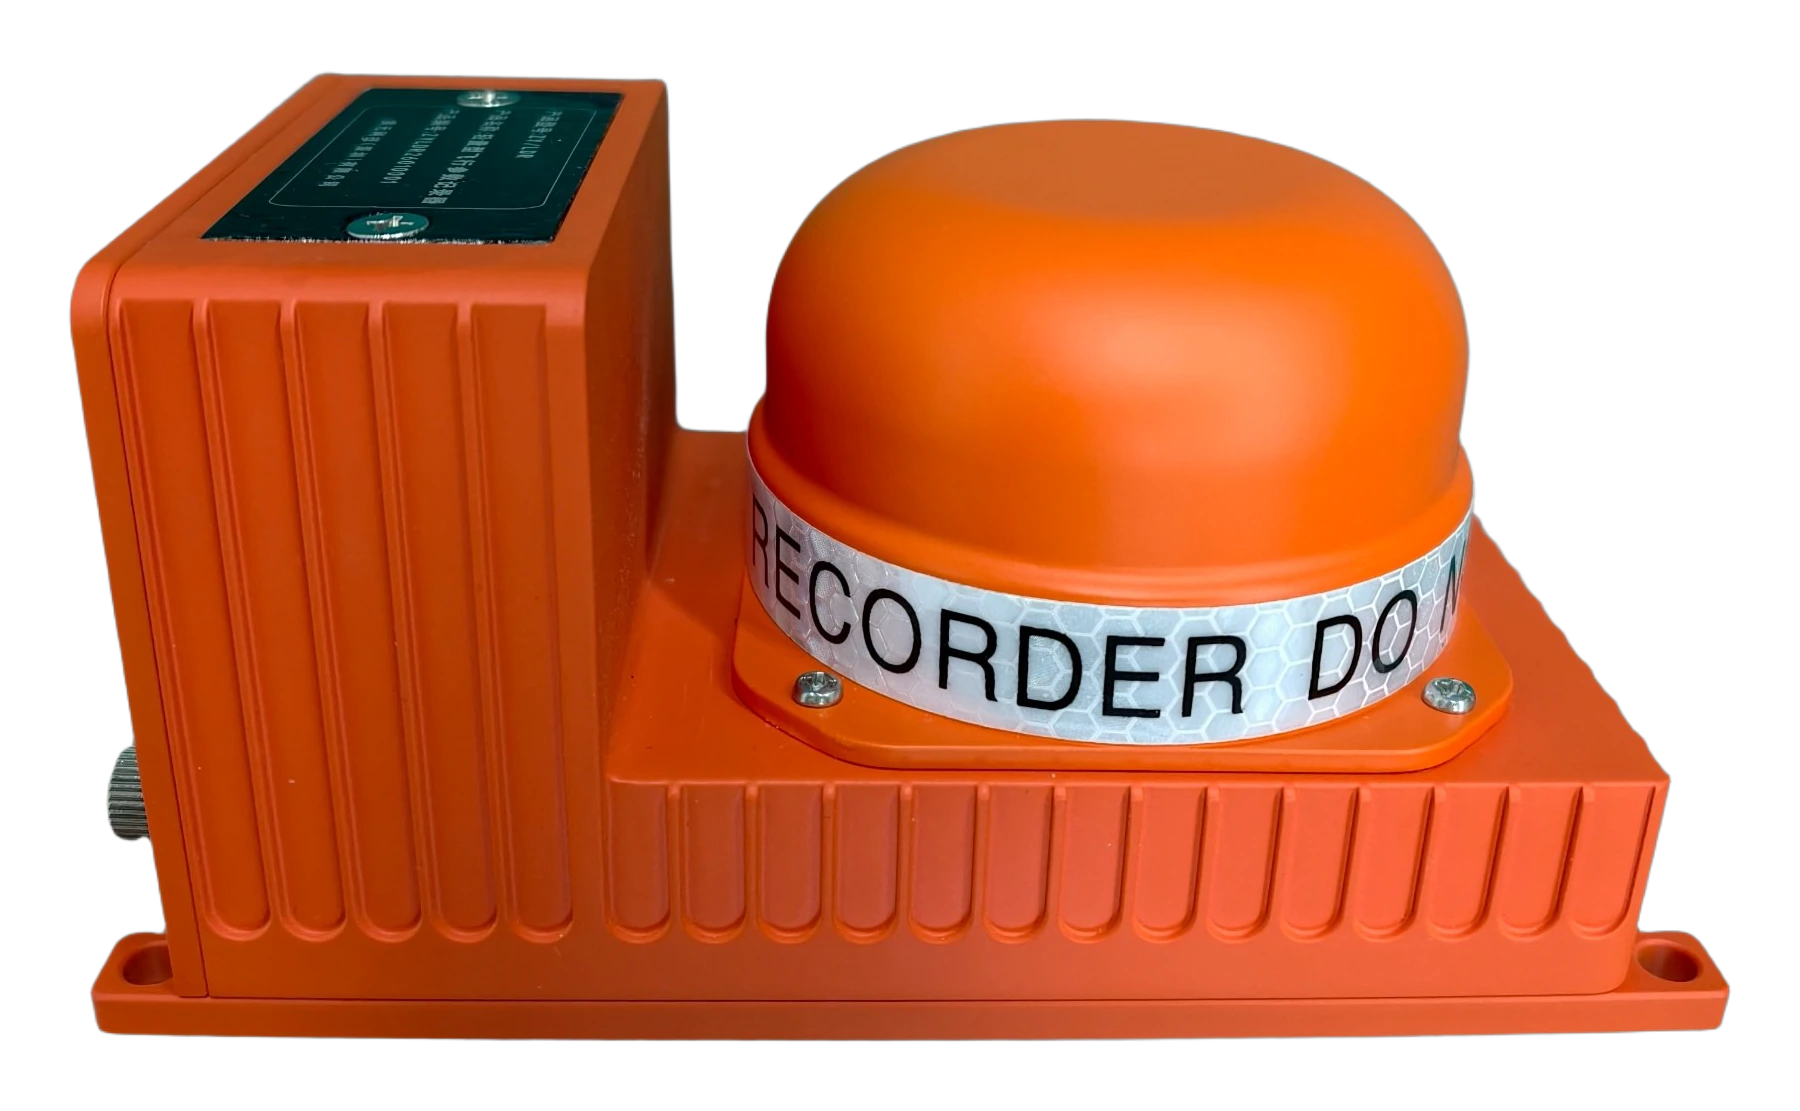
机载采集并抗毁记录飞行参数,超限事件自动识别与标记,参照 CTSO-C124c / ED-112A 设计,支撑持续适航与事件复盘。
查看规格从传感器到结论,中间不换口径。地面手持终端与机载设备共用同一套采集与解算体系, 飞行前检查的数据和飞行中监测的数据,可以放在同一张趋势图上看。
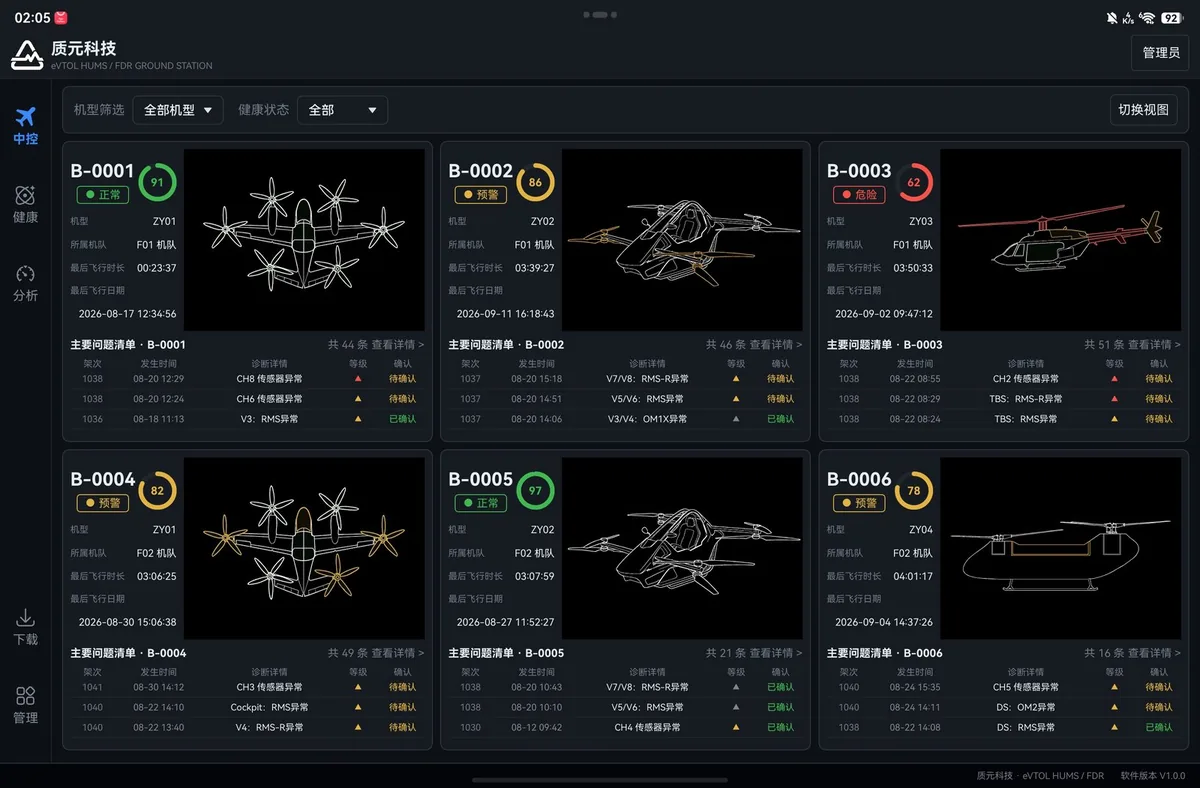
振动、转速与飞行参数同步采集,24 位 A/D 保留细节,为后续解算留足动态范围。
共锥度、动平衡配重、健康指标在同一套模型内解算,输出可直接执行的结论。
测量结果、超限事件与使用数据归档,形成可回溯的时间序列,支撑维修决策与适航资料。
同一套测量内核,四类场景的侧重不同:有人机看维护规程,低空飞行器看装机重量,无人机看载荷余量,主机厂看数据能否追溯。
旋翼锥体与动平衡属定检必做项,桨叶更换或复装后必须重测。HUMS 与 FDR 按适航条款装机,数据并入既有维修体系。
查看测量方案
多旋翼构型测点多、单点负载小,装机重量与集成度优先。同一内核覆盖地面手持测量与机载健康监测,取证阶段的数据可连续。
查看测量方案
中小型平台测点少、载荷余量小。飞行前用 RTB 手持完成锥体与动平衡,机载侧用 LHUMS 做轻量监测,参数由 LDR 记录。
查看产品配置
总装下线、地面开车与取证试飞,需要按架次可追溯的测量与记录。数据归档后为设计迭代与适航资料提供依据。
查看数据链方案先明确机型、任务剖面与取证阶段,再确定测量点与配置,不在没弄清需求前先报一套设备。
明确机型、机队规模、使用场景与当前痛点,判断属于地面检查、机载监测还是记录需求。
确定测量点、通道数与安装方式,出具配置清单、参数表与选型建议,必要时安排现场演示。
设备交付、装机指导与操作培训,同步提供使用手册与数据处理说明,确保现场能独立使用。
使用过程中的数据处理与故障诊断支持,按机队运行情况协助建立趋势基线与复查节奏。
直接致电或邮件,也可以提交右侧需求表,我们按机型给出具体答复。
补充。原有的维护规程与检查项目不变,RTB 把其中“共锥度确认”这一项从目测比较变成带数值的光学测量,并在动平衡环节直接给出配重方案。
只装传感器。光电、振动、磁转速三个传感器飞行前夹装到桨毂与机体测点,主机地面手持,测完即拆,不改动结构。
测量结果与事件记录支持导出,便于纳入既有的维修记录与趋势管理。具体对接方式取决于贵方现有系统,在方案阶段一并确认。
主要看测量点数量与装机条件。HUMS 为 16 路采集,适合测点较多、需要完整覆盖的机型;LHUMS 为 4 路、重量更轻,适合超轻型 eVTOL 与中小型无人机。
ZY/FDR 参照 CTSO-C124c / ED-112A 的相关要求设计。具体到某一机型的装机与取证路径,需结合该型号的审定基础与局方审查意见确定。
如需申请产品演示或试用,请留下您的联系信息,我们会在 1~3 个工作日内和您联系。您也可以通过下方联系方式直接联系我们。